2026-11-05 17:09
速览
本文来自微信公众号: 科技C位 ,作者:东木褚
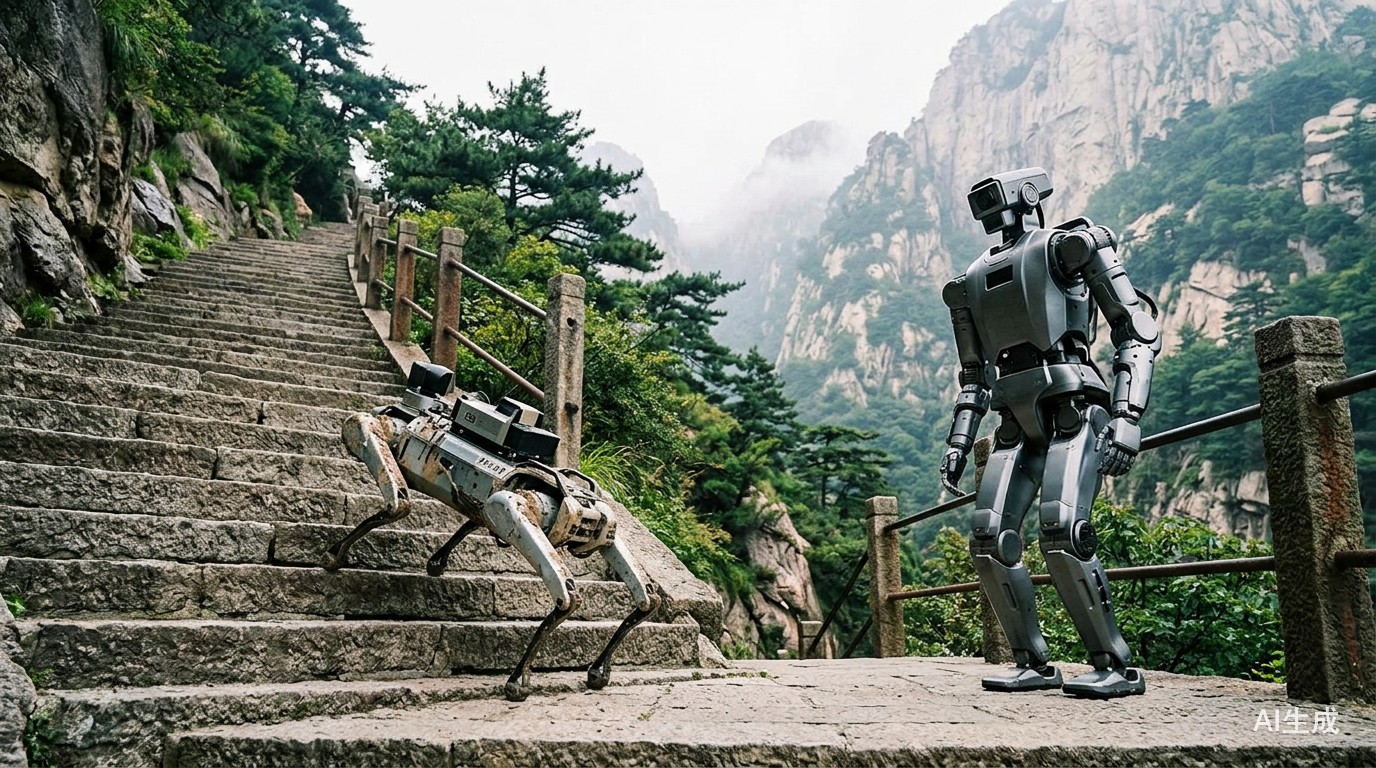
泰山石阶上,出现了两个颇有反差感的画面。
北京灵翌科技队的宇树A2四足机器人用43分41秒抵达中天门,拿下足式机器人竞速赛冠军。
另一台由永达智诚选送、基于宇树G1开发版二次开发的人形机器人,则因机体过热中途退赛,最后被工作人员用担架抬离赛道。后者并非宇树官方报送参赛的产品。
一边快速完赛,一边主动停下。首届CMG世界机器人登泰山大赛的价值,恰好存在于这两种结果之间。
机器人的移动能力已经有了明显进步,但连续运行、散热、可靠性和人工辅助程度,也在真实山路上被放到同一张记录表里。
11月2日,这场赛事在山东泰安举行,吸引近90支队伍参加。
赛道由红门通往中天门,全长约3.9公里,包含3100余级台阶和近600米高差。
比起一次精彩的平地演示,连续数千级形态不一的石阶,更接近机器人未来进入山地、楼宇和灾害现场时会遇到的工程条件。
泰山难在数千级台阶连续出现
本次大赛设置人形机器人竞速、足式机器人竞速、足式机器人负重、外骨骼机器人助力四个正式赛项,以及全域机动探路挑战赛。
不同项目分别观察连续通行、负重转运、人体助力和多构型机器人的地形适应能力。
泰山路面没有统一的台阶模板。石阶有高有低、有宽有窄,其中还夹着平地、陡坡、弯道和鹅卵石路。
排位赛曾遇到降雨,湿滑和水渍反光又增加了感知与足部控制难度。实验室可以搭出一段相似楼梯,却很难复制这种长距离、连续变化的路况。
参赛机器人的第一步,是先认识道路。
多支队伍在赛前使用激光雷达和摄像头对路线建图,形成三维环境信息;正式行进时,再结合实时感知判断台阶、障碍与落足点。
四足机器人重心较低、支撑点更多,在坡道和石阶上具有结构优势。人形机器人则需要更精细地控制重心,有的团队把摄像头移到胸前,专门补足脚前视野盲区。
看见台阶之后,还要感知怎样踩上去。
机器人需要根据足底和关节受力、躯干姿态调整步幅与平衡,让落脚、受力和下一步动作连续衔接。
这里考验的不只是算法,也包括电机输出、关节可靠性、足部材料、散热和能耗。连续爬坡时,任何一项衰减都可能让速度掉下来。
赛果已经展现出不同产品的进展。
智身凌岳队的银毅NE01以27分26秒获得人形机器人竞速正式赛段冠军,该赛段由红门广场至斗母宫,约1.6公里、600余级台阶;
随后又以55分34秒完成斗母宫至壶天阁的挑战赛段。足式负重赛中,灵锶智能D50以1小时51分29秒夺冠,赛段约3.3公里、2100余级台阶。
这些成绩不能直接横向比较,因为赛段长度和任务条件不同。
尤其需要分清,人形机器人的27分26秒对应正式赛段,足式机器人的43分41秒对应红门至中天门全程。
把两个时间并排,却不交代路线,容易制造错误的领先与落后。
成绩之外,四条信息更值得关注
第一条是自主性开始影响成绩,而不只是影响宣传话术。
足式竞速将自主程度纳入成绩权重,首先冲线并不代表一定夺冠。
赛事还设置罚时机制,人员上手帮扶、人工搬运或机器人冲出赛道,都可能被追加50秒或100秒。
A2冠军的43分41秒中,据公开报道包含2分钟罚时,实际行进用时为41分41秒。
这条规则很重要。
机器人可以完全自主,也可以遥控或接受不同程度的人工帮助,单看一段登顶视频,很难区分三者。
把自主性写进计分,才开始逼近实际应用中的运维成本。
不过,现场仍有人形机器人使用安全保护绳,有的陡坡需要牵引,有的设备依靠喷雾降温,还有团队即时更换磨损的足端配件。
安全绳可以只是保护措施,遥控、牵引和人工搬运则应分别记录。未来如果公布每支队伍的干预次数、换电次数和维修时长,比赛结果会更具产业参考价值。
第二条是硬件损耗和散热,比不少智能功能更早暴露边界。
山东大学张国腾教授介绍,有参赛人形机器人的脚部螺丝在连续行进中断开,山上地形与气温也造成高于预期的电量消耗。
智身科技团队前期测试中则多次损坏脚链。G1开发版的过热退赛,又把热管理问题推到公众面前。
这些故障并不意味着参赛产品失败。
相反,它们指出了实验室容易忽略的工程环节。
机器人展示一次跳跃,和连续攀爬数千级台阶,对结构、供电和散热提出的要求完全不同。行业需要的不只是提高平均成功率,也要知道第几千次动作之后会发生什么。
第三条是参赛队伍并不都代表原厂水平,二次开发生态正在影响比赛。
本届赛事中,除厂商官方团队外,还有独立团队基于宇树产品二次开发后参赛。永达智诚选送的G1即属此类。
宇泛智能自研的15公斤四足机器人“灵猫”,则在排位赛自主竞速中获得第一,团队强调其全程自主导航、避障和决策,未依赖人工遥控或更换电池。
这意味着赛事同时比较本体、算法改装、场景调试和团队工程能力。
报道成绩时,应把产品型号、参赛方和开发方写清楚。对于本体厂商,更多团队愿意基于其产品做开发,本身也是一种生态信号。
第四条是机器人很能爬,赛事也很依赖后勤。
为保障通信,联通团队在沿线布放近10公里光缆,设置11个AP汇聚点和4个无线基站,并构建全光网络与5G融合覆盖。
供电保障则配置了500千瓦发电车,赛事期间累计投入127人次保电。人员还要跟随机器人处理异常、维修和转运。
这些投入首先服务于比赛和转播,不能全部算到某台机器人的运行成本上。
但它提醒行业,机器人进入山地巡检或救援现场时,网络、供电、维修和人员接管仍是整体方案的一部分。
自主行走不代表脱离基础设施,部署费用也不能只看设备售价。
从登泰山到上岗,还差任务与长期运行
登山主要验证移动和地形适应能力。
工业巡检还要看得准、识别异常,物资转运要完成装卸并保护货物,精密制造则涉及抓取、插接、检测、质量和节拍。
会走是必要条件之一,却不能替代岗位能力。
中国工业互联网研究院智能化研究所高级工程师王骁提醒,登山成果可以向电力、隧道、化工园区等巡检场景迁移,但仍需长期运行和经济性验证。
对于工业应用,他给出的顺序是先进入危险环境,再处理高强度、重复性工作,对高精度、高节拍岗位保持更审慎的节奏。
这一区分同样适用于本次大赛。
四足机器人的复杂地形通行已较成熟,可以优先检验山区巡逻、应急探路和物资运输;人形机器人展示了双足登阶能力,但可靠性、续航和热管理仍需继续改进;外骨骼则提供了另一条路径,机器不必独立替代人,也可以通过助力降低人的体能负担。
赛事的产业价值也开始向山下延伸。
配套活动吸引110家企业参展、约2万人次参观,集中签约28个项目,覆盖生产制造、数据产业、产教融合、应用场景、算力平台和前沿研发。
签约数量说明供需对接已经启动,后续还要跟踪其中多少转为实际部署、验收与复购。
下一届登山赛如果继续举办,最值得增加的未必是更惊险的项目,而是一份统一的数据记录:
实际行进时间、人工干预、换电维修、货物完好率、通信条件和故障原因。28个签约项目也应在下一次活动时公布进展。
机器人登泰山给出的行业启示正在这里。
真实场景既要奖励跑得快,也要留下为什么停、谁来帮助、多久修复的记录。
这样的数据积累起来,比赛成绩才会逐渐变成企业敢采购、客户敢使用的依据。
本内容由作者授权发布,观点仅代表作者本人,不代表虎嗅立场。
如对本稿件有异议或投诉,请联系 tougao@huxiu.com。
如对本稿件有异议或投诉,请联系 tougao@huxiu.com。